Distancia de Fermat · Parte 4 de 14
Variedades de Riemann, lo justo y necesario
Adelantando la respuesta a la segunda pregunta, resulta ser que si el soporte de es una «variedad de Riemann» y se cumplen ciertas condiciones razonables, sí es posible estimar su densidad por núcleos [1].
A continuación, haremos un recorrido sumario e idiosincrático por ciertos conceptos básicos de topología y variedades que consideramos necesarios para motivar la definición de variedades riemannianas, que de paso precisarán la respuesta a la primera pregunta en el contexto que nos interesa. Seguiremos la exposición de la monografía Estimación no paramétrica de la densidad en variedades Riemannianas [2], que a su vez sigue, entre otros, el clásico Introduction to Riemannian Manifolds [3].
Variedades diferenciables
Definición (espacio topológico [3]).
Formalmente, se llama espacio topológico al par ordenado formado por un conjunto y una topología sobre , es decir una colección de subconjuntos de que cumple las siguientes tres propiedades:
El conjunto vacío y están en :
(1)
- La intersección de cualquier subcolección finita de está en :
(2)
- La unión de cualquier subcolección de conjuntos de está en :
(3)
A los conjuntos pertenecientes a la topología se les llama «conjuntos abiertos» o simplemente «abiertos» de ; a sus complementos en , «conjuntos cerrados».
Definición (espacio de Hausdorff [3]).
Sea un espacio topológico. Se dice que dos puntos cumplen la propiedad de Hausdorff si existen dos entornos de y de tales que (es decir, son disjuntos).
Se dice que un espacio topológico es un espacio de Hausdorff2 si todo par de puntos distintos del espacio verifica la propiedad de Hausdorff.
En términos coloquiales, un espacio de Hausdorff es aquel donde todos sus puntos están «bien separados».
En una variedad topológica, cobra sentido el concepto de cercanía pero no necesariamente de distancia, y es posible definir funciones continuas y límites.
Un homeomorfismo5 es una función entre dos espacios topológicos que es biyectiva y tal que tanto ella como su inversa son continuas. El par ordenado es una carta6 alrededor de .
A un conjunto numerable de tales cartas que cubran completamente la variedad se lo denomina «atlas». Simbólicamente, es un atlas si y solo si . Al conjunto de entornos que componen un atlas se lo denomina «cobertura» de .
Cuando un homeomorfismo — y su inversa — es veces diferenciable, se le llama -difeomorfismo, o simplemente difeomorfismo7. En particular, un -difeomorfismo es un difeomorfismo suave.
La compatibilidad requiere que la transición entre cartas no sea solo continua, sino también suave. El motivo de esta condición es asegurar que el concepto de suavidad esté bien definido en toda la variedad , independientemente de qué carta se use: si una función es diferenciable vista a través de una carta, también lo será al analizarla desde cualquier carta compatible.
Una variedad diferenciable es aquella en la que la operación de diferenciación tiene sentido no solo punto a punto, sino globalmente. De no poder diferenciar, tampoco podremos tomar integrales, y definir funciones de densidad — ni hablar de estimarlas — resulta imposible.
Sobre una variedad diferenciable, cobra sentido plantear el concepto de métrica. En particular, toda variedad diferenciable admite una «métrica de Riemann» [4, §1, Proposición 2.10].
Definición («métrica riemanniana» [4, §1, Def. 2.1]). Sea el espacio tangente a un punto . Una métrica riemanniana — o estructura riemanniana — en una variedad diferenciable es una correspondencia que asocia a cada punto un producto interno 10 en el espacio tangente que «varía diferenciablemente»11 en el entorno de .
A dicho producto interno se lo denomina e induce naturalmente una norma: . Decimos entonces que es una métrica riemanniana y el par es una variedad de Riemann.
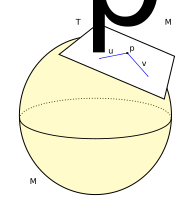
Observación (según [4, §1.2 Prop. 2.10]). Toda variedad diferenciable admite una métrica riemanniana, que se puede construir componiendo las métricas riemannianas locales a cada carta de su estructura diferenciable según la «partición de la unidad»12 subordinada a su cobertura.
Es claro que podemos definir una métrica riemanniana en cada entorno de la cobertura: la métrica inducida por el sistema de coordenadas locales. Definiendo entonces
(4)
es posible verificar que esta construcción define una métrica riemanniana en todo .
Geodésicas y mapa exponencial
Con las definiciones previas podemos definir algunos conceptos fundamentales como longitud, distancia y geodésica en variedades de Riemann.
Definición (longitud de una curva). Sea una curva diferenciable en , y su derivada. La longitud de está dada por
(5)
Definición (distancia en variedades de Riemann). Sea una variedad de Riemann, y dos puntos. Definimos la distancia entre ellos inducida por la métrica como
(6)
Una geodésica es una generalización de la línea recta de la geometría euclídea. Considérese la siguiente analogía13: en la física clásica, un objeto que no está sujeto a ninguna fuerza (no recibe aceleración alguna) estará o quieto (con velocidad nula) o en movimiento rectilíneo uniforme («MRU»). En variedades diferenciables, las geodésicas son exactamente eso: curvas sin aceleración, . Las geodésicas son localmente minimizantes de longitud: la curva que realiza la distancia es necesariamente una geodésica.
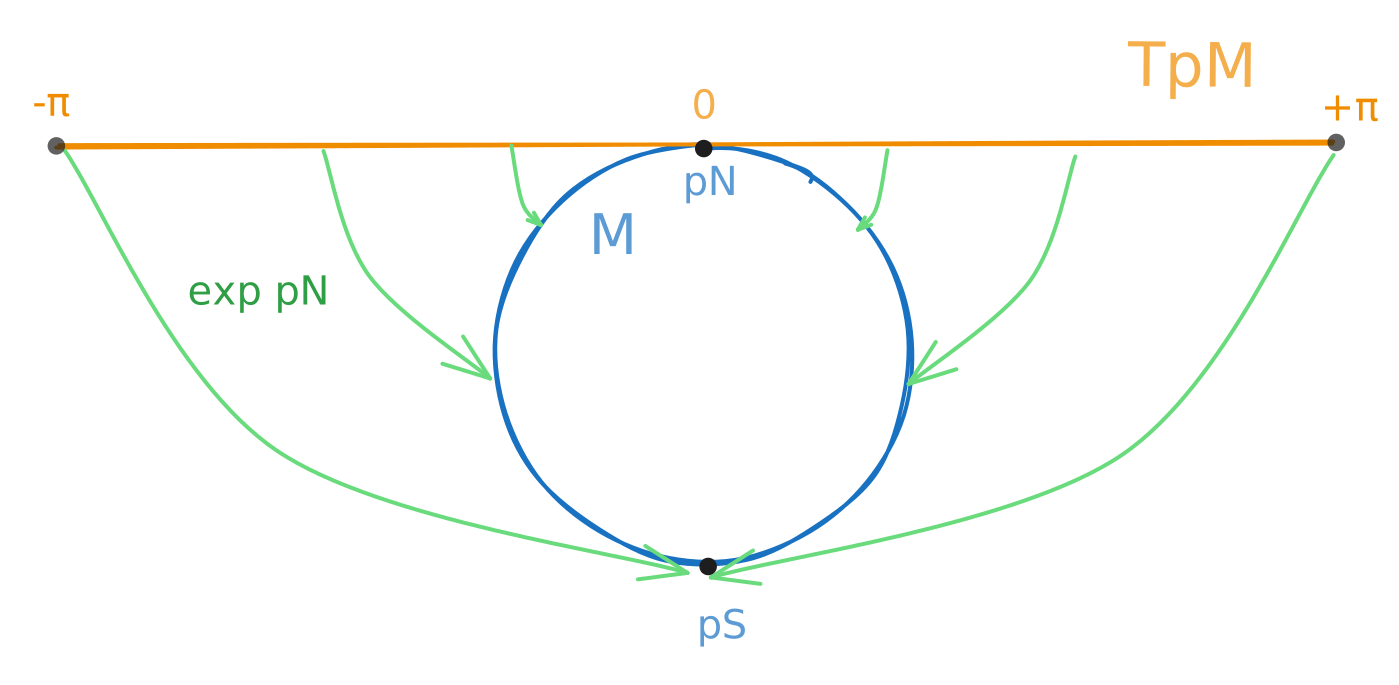
Sea y un vector tangente en , que interpretamos como una velocidad inicial: su dirección indica hacia dónde ir, y su magnitud , cuán rápido. Por existencia y unicidad de soluciones de ecuaciones diferenciales, existe una única geodésica con y . Como , la rapidez a lo largo de es constante: , de modo que . Tras una unidad de tiempo, la geodésica alcanza el punto , habiendo recorrido una longitud .
Esta relación, entre vectores de y geodésicas de con origen en , nos permite relacionar una «bola» en con su análogo en .
Definición (mapa exponencial). Sean . Se conoce como mapa exponencial a la función
(7)
Definición (bola normal). Sea la bola cerrada de radio centrada en :
(8)
La frontera de es una «subvariedad» de ortogonal a las geodésicas que irradian desde . Una concepción intuitiva de qué es una bola normal es «un entorno de en el que las geodésicas que pasan por son minimizadoras de distancias». El siguiente concepto es útil para entender «cuán lejos vale» la aproximación local a un espacio euclídeo en la variedad.
Definición (radio de inyectividad14). Sea una -variedad riemanniana. Llamamos «radio de inyectividad en « a
(9)
El ínfimo de los radios de inyectividad «puntuales» es el radio de inyectividad de la variedad :
(10)
Agregamos una última definición para restringir la clase de variedades de Riemann que nos interesará:
Ahora sí, hemos arribado a un objeto lo suficientemente «bien portado» para soportar funciones diferenciables, una noción de distancia y todo aquello que precisamos para definir elementos aleatorios: la variedad de Riemann compacta sin frontera. Cuando hablemos de una variedad de Riemann sin calificarla, nos referiremos a esta.
Referencias
- [1] B. Pelletier, «Kernel Density Estimation on Riemannian Manifolds», Statistics & Probability Letters, vol. 73, n.º 3, pp. 297-304, jul. 2005, doi: 10.1016/j.spl.2005.04.004.
- [2] A. L. Muñoz, «Estimación no paramétrica de la densidad en variedades Riemannianas», Doctoral dissertation, 2011.
- [3] J. M. Lee, Introduction to Riemannian Manifolds, vol. 176. en Graduate Texts in Mathematics, vol. 176. Cham: Springer International Publishing, 2018. doi: 10.1007/978-3-319-91755-9.
- [4] M. P. do Carmo, Riemannian Geometry. Birkhäuser Boston, 1992.